面向数字海洋建设及仿生水下航行器协同推进需求,围绕鱼群游动过程中多鱼尾涡相互作用、编队几何参数与水动力性能之间的耦合关系,开展三维鱼群协同游动数值模拟研究。针对传统贴体动网格方法处理复杂运动边界成本较高、二维模型难以充分刻画三维涡环演化等问题,提出多重直接力浸入边界与正则化格子玻尔兹曼耦合方法(MDF-IB-RLBM),建立鱼群编队水动力分析框架,为海洋动力过程数字化模拟和水下仿生编队设计提供参考。
1. 三维鱼体运动建模与高效水动力计算
针对复杂鱼体摆动引起的流固边界变化及多体耦合计算问题,研究采用固定笛卡尔网格描述流场,通过多重直接力迭代修正实现运动鱼体边界与流体之间的速度、作用力传递,并结合正则化格子玻尔兹曼模型提高数值计算稳定性。研究通过静止球绕流、振荡球运动等典型算例验证算法准确性,方法实现二阶空间精度,计算开销随鱼体数量近似线性增长。
以RoboTuna仿生鱼为原型,构建包含躯干和尾鳍的三维鱼体模型,利用周期性体波模拟游动姿态,在此基础上建立单鱼、双鱼及六鱼V形编队等模拟场景,对鱼体推力、阻力、尾涡结构和局部流速分布进行分析。
2.双鱼编队几何参数与水动力响应
针对鱼群个体间距与摆尾配合方式对推进性能影响不清晰的问题,设置横向间距、纵向间距及摆尾相位差等参数,比较前鱼与后鱼躯干、尾鳍在不同编队条件下的受力变化,并结合三维尾涡结构解释推阻力变化规律。研究发现,横向间距主要影响鱼体间水动力相互作用强度,纵向间距与相位差共同影响后鱼利用前鱼尾流的位置和效果。
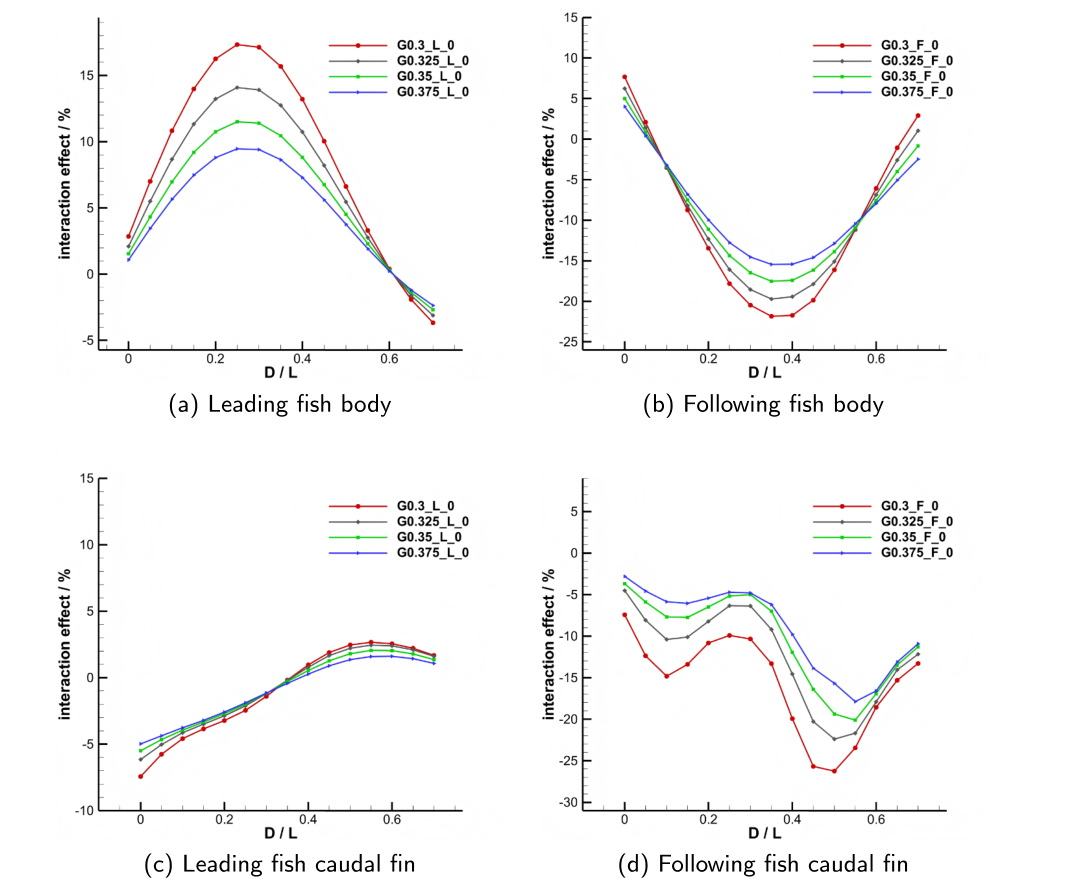
图1 双鱼编队不同横向、纵向间距下的水动力相互作用变化
3.六鱼V形编队尾涡耦合与低速通道
针对多鱼编队中尾涡干扰机制和不同位置个体所处流场环境差异的问题,构建六鱼V形编队三维计算模型,通过Q准则提取尾涡结构,结合速度切片与双鱼串列编队进行对比。研究揭示了相邻尾涡环在编队中央区域的横向压缩现象,以及前方鱼体遮蔽作用下形成的相对稳定低速通道,体现了三维编队布局对局部流动环境的调控作用。
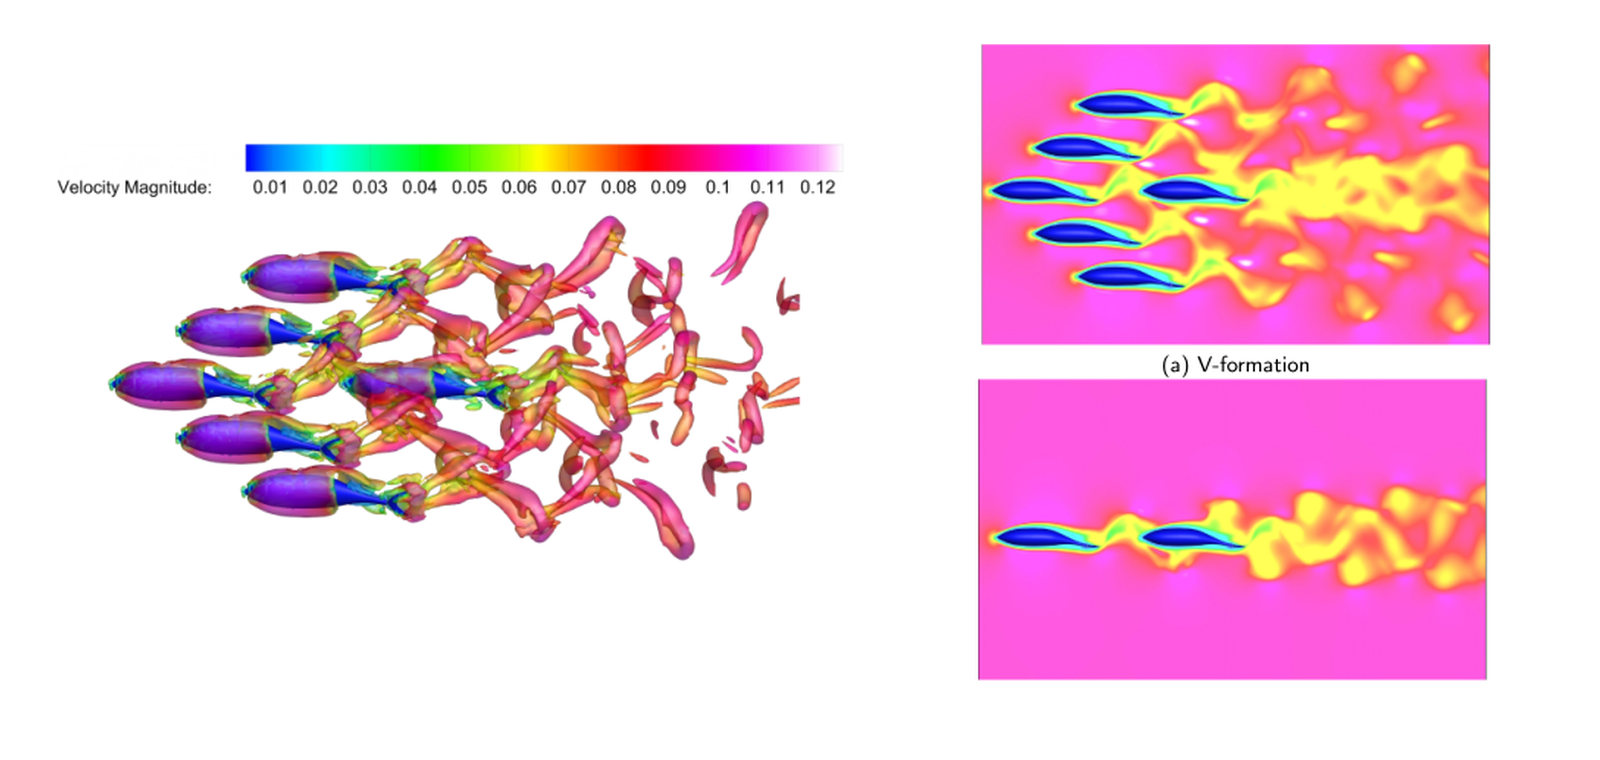
图2 三维V形编队尾涡结构(左)及V形编队与双鱼串列流速场对比(右)
4. 主要研究结果与成果应用
数值结果表明:当双鱼横向间距由0.30倍体长增至0.375倍体长时,前鱼躯干峰值阻力增幅由约17%降至9.5%,后鱼躯干峰值推力增益由约22%降至15%,说明减小间距虽能增强后鱼推进收益,也会增加前鱼的水动力负担。六鱼V形编队中央区域来流速度约降低30%,表明编队遮蔽效应可为后方个体形成较有利的局部流场环境。
研究从三维尾涡演化、局部流速分布及鱼体受力响应三个层面揭示编队参数与水动力性能之间的联系,可为仿生水下航行器编队间距选择、尾鳍运动协同控制及节能推进方案研究提供数值分析依据,并为海洋生物集群运动的数字化建模提供技术支撑。